ROS机器人怎么开发与应用?
机器人技术作为人工智能与自动化技术的重要分支,正快速渗透到工业生产、智能家居、医疗康复以及无人驾驶等多个领域。而在这场技术变革中,ROS(Robot Operating System,机器人操作系统)作为全球最具影响力的机器人开发框架,扮演着至关重要的角色。本文将从ROS的核心概念、开发流程、典型应用场景以及行业影响等方面,深入探讨ROS机器人如何从开发走向实际应用,并分析其在未来的潜力。
一、ROS概述:机器人开发的“操作系统”
ROS并非传统意义上的操作系统,而是一个为机器人软件设计的灵活、可复用的消息传递框架。它借鉴了Linux内核的思想,将机器人功能模块化,通过节点(Node)、话题(Topic)、服务(Service)、参数服务器(Parameter Server)以及动作(Action)等机制,实现了机器人软件的分布式开发。
根据行业数据显示,截至2023年底,全球已有超过30万个ROS机器人实例在运行,涵盖工业、科研、教育等多个领域。尤其在学术界,ROS几乎成为机器人研究的标准平台,全球超过70%的机器人研究项目基于ROS或其衍生版本ROS2。
二、ROS机器人的开发流程
1. 环境配置
开发ROS机器人首先需要搭建开发环境。通常,开发人员会使用Ubuntu操作系统配合ROS的安装包进行快速部署。ROS提供了完善的工具链,如`catkin`构建系统、`roscd`工作空间管理工具等,极大简化了开发流程。
2. 功能包(Package)开发
ROS的核心是功能包,每个功能包可以包含节点程序、配置文件、依赖库等。开发者可以根据需求创建自定义功能包,例如用于SLAM(同步定位与地图构建)、路径规划、传感器融合等功能模块。
3. 节点与通信机制
在ROS中,功能包通过节点实现具体功能,节点之间通过话题或服务进行通信。话题用于发布/订阅模式,适用于实时数据传输;服务用于请求/响应模式,适用于需要确认的操作任务。
例如,在移动机器人开发中,导航功能通常由`move_base`节点实现,它依赖于`amcl`(自适应蒙特卡洛定位)和`global_planner`等子功能包,通过与传感器节点(如激光雷达、IMU)的实时通信完成自主导航。
4. 调试与仿真
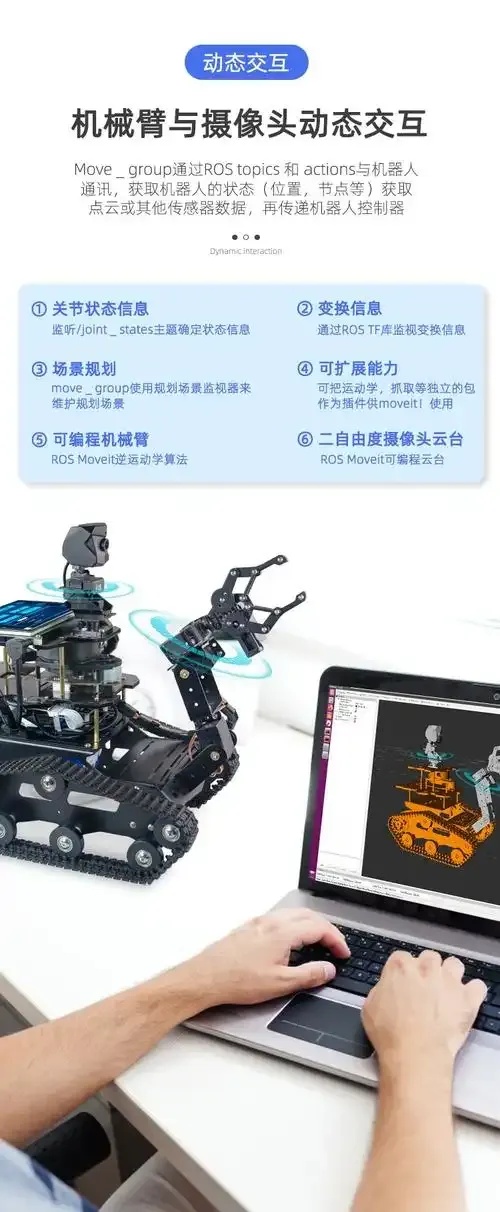
ROS提供了强大的调试工具,如`rqt`图形界面、`rospy`/`roscpp`编程接口以及`gazebo`仿真环境。通过`rviz`可视化工具,开发者可以实时查看机器人状态、传感器数据及路径规划结果,大大提高了开发效率。
三、ROS机器人的典型应用场景
1. 工业自动化
在工业领域,ROS被广泛应用于AGV(自动导引车)、机械臂控制、质量检测等场景。例如,KUKA、Fanuc等主流工业机器人厂商的二次开发平台均支持ROS接口,实现了与自动化产线的无缝集成。
2. 无人驾驶与智能交通
ROS在无人驾驶技术中发挥着关键作用,从感知(视觉、激光雷达)、定位导航到决策控制,ROS提供了一套完整的开发框架。百度Apollo、小马智行等平台均参考了ROS架构。
3. 救灾与应急响应
在灾难救援中,ROS机器人能够在危险环境中执行侦察、救援任务。例如,波士顿动力公司的Atlas机器人基于ROS系统,能够在复杂地形中完成攀爬、跳跃等动作。
4. 医疗与康复机器人
ROS也在医疗领域取得了突破,如达芬奇手术机器人、康复训练机器人等。ROS的模块化特性使得不同硬件平台可以快速适配,满足医疗设备的特殊需求。
四、ROS面临的挑战与未来发展
尽管ROS已经成为机器人开发的事实标准,但它也面临一些问题。例如,ROS1在实时性能和安全性方面存在不足,而ROS2在这方面进行了重大改进,支持多线程、安全通信,并适用于更广泛的应用场景。
此外,随着人工智能与边缘计算的发展,ROS也在与TensorFlow、PyTorch等深度学习框架集成,实现智能感知与决策能力的提升。未来,ROS有望进一步向云端扩展,支持机器人远程协作与数字孪生等高级功能。
五、结语
ROS机器人开发与应用的成功,不仅体现在其灵活的架构和强大的社区支持,更在于其为机器人开发者提供了一套标准化、可复用的工具链。随着技术的不断演进,ROS将继续引领机器人智能化浪潮,成为推动智能制造、智慧生活的重要引擎。
无论是初学者还是专业开发者,掌握ROS都将为机器人领域的发展带来无限可能。未来,随着5G、云计算和AI技术的融合,ROS机器人将更加智能、可控,成为工业与社会不可或缺的一部分。